Imagine um robô que não precisa de motores, engrenagens ou baterias convencionais para se movimentar. Em vez disso, ele utiliza músculos vivos, cultivados em laboratório, que se contraem quando recebem estímulos luminosos. Parece ficção científica, mas pesquisadores do Instituto de Tecnologia de Massachusetts (MIT), nos Estados Unidos, transformaram essa ideia em realidade. O resultado é um dispositivo extremamente fino, capaz de nadar e mudar de direção dentro da água.
Como funciona o robô que nada com células musculares vivas?
O dispositivo pertence a uma categoria conhecida como robótica bio-híbrida, que combina materiais artificiais com componentes biológicos.
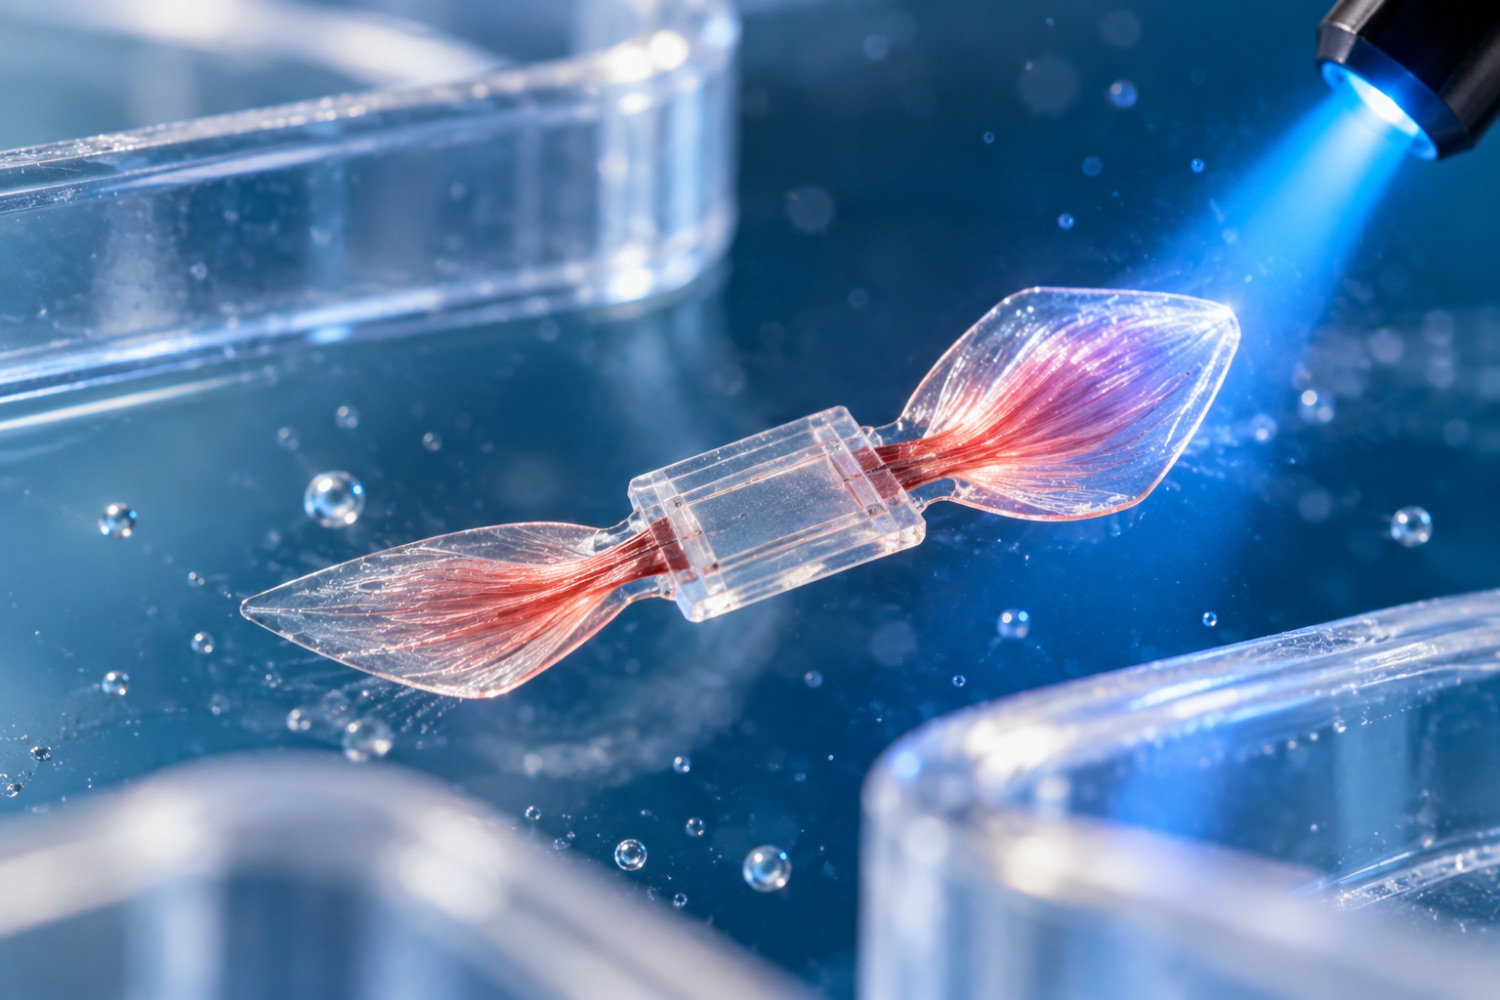
Desenvolvido por uma equipe liderada pela professora Ritu Raman, o robô possui uma estrutura flexível de gel, com comprimento e largura semelhantes aos de um chiclete.
Seu corpo é dividido em duas pequenas nadadeiras, revestidas por uma camada de células musculares vivas mais fina do que um fio de cabelo.
Essas células foram geneticamente modificadas para responder à luz. Quando recebem estímulos luminosos, contraem-se e provocam movimentos nas nadadeiras.
O resultado é um sistema de propulsão inspirado nos músculos dos animais, mas construído artificialmente em laboratório.
O estudo foi publicado na revista científica Advanced Functional Materials, conforme detalhado pelo MIT em seu comunicado oficial.
Flashes de luz permitem controlar a direção do robô
Uma das características mais interessantes da tecnologia é sua capacidade de responder a comandos luminosos.
Ao iluminar uma das nadadeiras, os pesquisadores provocam a contração dos músculos daquele lado, alterando a direção do movimento.
Quando ambas recebem luz, as duas se movimentam simultaneamente.
A frequência dos flashes também influencia a velocidade do dispositivo.
Durante os experimentos, os cientistas colocaram o robô em uma placa de laboratório preenchida com água e demonstraram que ele conseguia atravessar um pequeno labirinto.
Em sua velocidade máxima, o dispositivo percorreu aproximadamente quatro vezes o comprimento do próprio corpo por minuto.
Embora pareça lento, o desempenho representa um avanço para máquinas movimentadas por camadas tão finas de tecido muscular.
O segredo está em uma estrutura de apenas meio milímetro
Criar um robô com músculos vivos não é exatamente uma novidade. O desafio estava em reduzir sua espessura sem comprometer a capacidade de movimento.
Modelos anteriores utilizavam estruturas musculares tridimensionais que exigiam milhões de células para funcionar.
A equipe do MIT encontrou uma alternativa ao desenvolver uma base de gel com aproximadamente meio milímetro de espessura.
Os pesquisadores utilizaram um material chamado metacrilato de gelatina, conhecido como GelMA, e criaram pequenos sulcos para orientar o crescimento das células.
A geometria desses canais ajudou as fibras musculares a se alinharem, produzindo contrações mais coordenadas e eficientes.
Antes dos testes, os músculos também foram estimulados repetidamente com luz, em uma espécie de treinamento para aumentar sua força.
Robôs com músculos vivos podem explorar ambientes frágeis
O avanço poderá abrir possibilidades para aplicações que exigem movimentos delicados.
Entre os usos futuros imaginados pelos pesquisadores estão o monitoramento de ambientes aquáticos, a exploração de ecossistemas sensíveis e dispositivos médicos miniaturizados.
Como os tecidos biológicos são flexíveis e possuem capacidade natural de reparação, eles apresentam características interessantes para máquinas que precisam interagir com estruturas frágeis.
Entretanto, o robô ainda é um protótipo experimental. Ele depende de condições controladas e não está preparado para operar autonomamente em ambientes naturais ou dentro do corpo humano.
O próximo objetivo dos cientistas é aperfeiçoar o formato do dispositivo para aumentar sua velocidade.
A pesquisa demonstra que a robótica do futuro talvez não dependa exclusivamente de componentes eletrônicos e mecânicos. Em algumas aplicações, a combinação entre engenharia e biologia poderá produzir máquinas mais leves, flexíveis e adaptáveis.