Quando um robô precisa atravessar um terreno cheio de obstáculos, rodas e hélices parecem as soluções mais óbvias. Mas, quando a máquina pesa apenas um grama, as regras mudam completamente. Voar consome energia continuamente e mecanismos complexos acrescentam peso. Pesquisadores nos Estados Unidos decidiram buscar inspiração em pequenos animais e chegaram a uma alternativa curiosa: concentrar praticamente toda a energia do movimento em alguns instantes.
A natureza já usa essa estratégia há milhões de anos
Insetos como pulgas conseguem percorrer distâncias enormes em relação ao próprio tamanho armazenando energia e liberando-a rapidamente durante um salto.
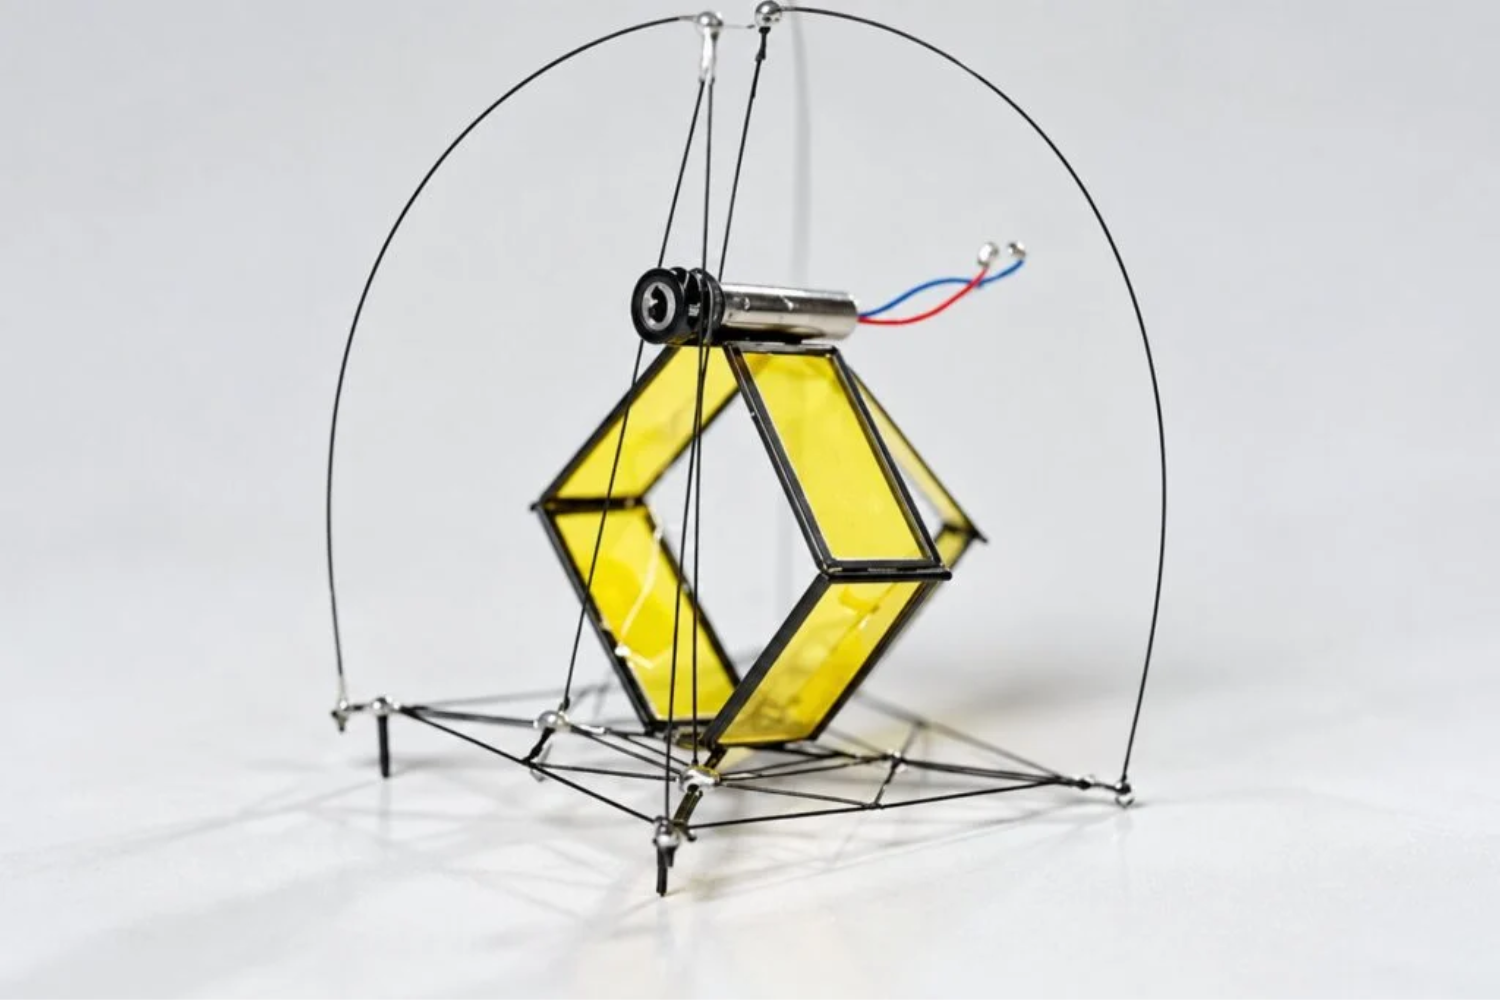
Pesquisadores da Universidade de Washington, em Seattle, partiram de uma ideia semelhante para desenvolver o DirectHop, um microrrobô de aproximadamente um grama projetado para avançar por terrenos complicados saltando.
O protótipo desenvolvido pela equipe, que inclui Sawyer Fuller e Hanquan (John) Wang, utiliza um pequeno motor elétrico conectado a três pernas dobráveis. O mecanismo permite controlar quanto impulso será aplicado e, consequentemente, a altura alcançada.
Atualmente, os pesquisadores conseguem ajustar cada salto com precisão de aproximadamente um centímetro.
Isso é importante porque simplesmente saltar alto não basta. Em um ambiente real, o robô precisa identificar o obstáculo e usar apenas a energia necessária para ultrapassá-lo.
O DirectHop já consegue atingir altura suficiente para superar algo equivalente a aproximadamente um degrau convencional.
Mas havia outro problema. Depois de um salto, uma máquina tão pequena pode cair de lado ou de costas, ficando impossibilitada de repetir o movimento.
A solução foi dar ao robô uma maneira de se recuperar.
Cair não encerra o movimento
Depois de aterrissar em uma posição desfavorável, o DirectHop consegue executar um movimento brusco para se virar e recuperar a postura necessária para o próximo salto.
Essa combinação entre altura controlável e capacidade de se levantar sozinho é uma das características centrais do projeto.
Por enquanto, porém, o robô ainda não está pronto para sair explorando ambientes sem ajuda.
O protótipo recebe energia por cabos e ainda não possui todo o sistema necessário para navegar de maneira independente. A equipe já trabalha em possíveis soluções, incluindo células solares, bateria integrada, um pequeno motor de vibração para mudar sua orientação e pernas retráteis capazes de ajustar o ângulo dos saltos.
Uma câmera e componentes eletrônicos também deverão permitir que o robô reconheça o ambiente.
O próximo grande objetivo resume bem essa ambição: fazer com que o DirectHop consiga subir uma escada completamente sozinho.
A câmera identificaria o próximo degrau, o sistema calcularia a altura necessária, ajustaria a direção e executaria o salto. Depois da aterrissagem, o robô recuperaria sua posição e repetiria todo o processo.
Mas criar apenas uma dessas máquinas não é necessariamente o objetivo final.
O verdadeiro potencial aparece quando eles começam a se multiplicar
O pequeno tamanho também pode trazer outra vantagem: preço.
Wang estima que uma versão totalmente equipada poderia custar aproximadamente 10 dólares por unidade, graças à simplicidade e às dimensões reduzidas de seus componentes.
Isso abre espaço para uma estratégia diferente da robótica convencional.
Em vez de enviar uma única máquina sofisticada e cara, seria possível liberar centenas ou milhares de microrrobôs em uma área. Se alguns fossem perdidos, quebrassem ou ficassem presos, os demais poderiam continuar a missão.
Os pesquisadores imaginam enxames procurando vazamentos de gás em instalações industriais, monitorando água e fertilizantes em plantações ou trabalhando em conjunto com robôs maiores.
E existe um cenário ainda mais distante.
Um grama também pode fazer diferença fora da Terra
O conceito pode ser interessante para missões espaciais, onde cada quilograma transportado aumenta os desafios e custos do lançamento.
Um grande número de robôs saltadores poderia ser espalhado sobre uma superfície para explorar regiões de difícil acesso para rovers tradicionais. Em vez de depender de uma única máquina, uma missão poderia distribuir o risco entre dezenas ou centenas de pequenos exploradores.
Essa possibilidade, no entanto, ainda pertence ao futuro. O DirectHop continua sendo um protótipo experimental alimentado por cabos, e sua autonomia completa ainda precisa ser demonstrada.
O que torna esse robô de apenas um grama interessante não é simplesmente conseguir saltar, mas controlar cada salto, superar obstáculos e se colocar novamente de pé para continuar avançando.
Se os pesquisadores conseguirem acrescentar energia, sensores e navegação sem comprometer seu tamanho, o futuro da exploração robótica pode não depender apenas de máquinas maiores e mais sofisticadas.
Talvez dependa também de milhares de pequenos robôs avançando pelo mundo — ou por outros mundos — um salto de cada vez.