Explorar o intestino delgado exige atravessar um caminho longo, estreito e cheio de curvas. Sua superfície escorregadia acrescenta outra dificuldade: como avançar sem distender excessivamente um tecido delicado? Pesquisadores do MIT e do Centro Médico UT Southwestern buscaram uma resposta nas cobras. O resultado é o BIOSENTER, um robô flexível que combina movimentos controlados por ar com um revestimento capaz de melhorar a aderência.
O projeto permanece em fase pré-clínica. Os resultados iniciais mostram a viabilidade de algumas funções, mas ainda não demonstram segurança ou eficácia em pacientes.
Por que chegar ao intestino delgado é tão complicado?
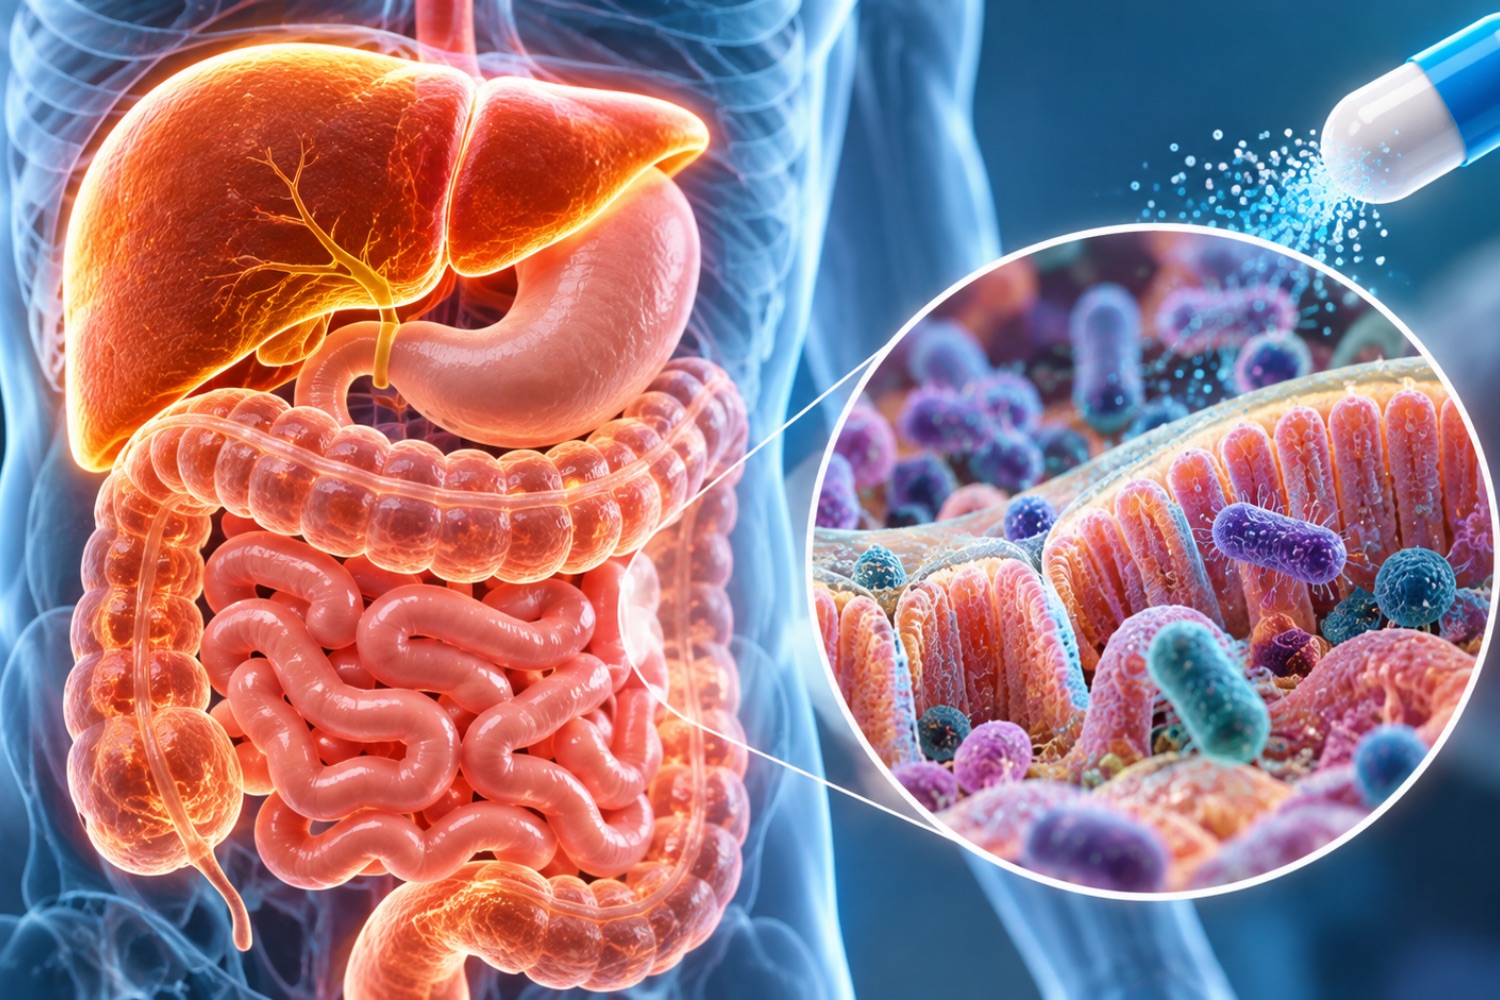
Com cerca de seis metros de comprimento e acomodado em curvas dentro do abdômen, o intestino delgado apresenta desafios para a navegação de instrumentos.
Uma das técnicas utilizadas para examiná-lo é a enteroscopia de duplo balão. O procedimento alterna a expansão e o esvaziamento de balões para ajudar o equipamento a avançar. Embora útil, exige treinamento especializado e pode consumir bastante tempo, conforme explica a equipe da UT Southwestern.
O BIOSENTER procura facilitar esse deslocamento e reunir recursos de diagnóstico e intervenção em uma mesma plataforma. O trabalho, publicado na revista Science Robotics, tem Giovanni Traverso como autor correspondente e Binbin Ying, Ahmad Mujtaba Jebran e Sahab Babaee entre os principais autores.
Um corpo flexível que se movimenta com ar
A inspiração nas serpentes aparece tanto no movimento quanto na superfície do dispositivo. Segundo a descrição divulgada pelo MIT, o corpo contém quatro câmaras infláveis. Diferentes combinações de pressão permitem alongá-lo ou curvá-lo para mudar de direção.
Nas extremidades, balões de ancoragem se alternam para ajudar no avanço. A proposta combina flexibilidade para contornar curvas com pontos de apoio na parede intestinal.
O protótipo tem pouco mais de nove centímetros de comprimento e um canal central para acomodar instrumentos. Um operador utiliza um controle semelhante a um joystick para orientar a navegação.
A “pele” do robô muda de forma
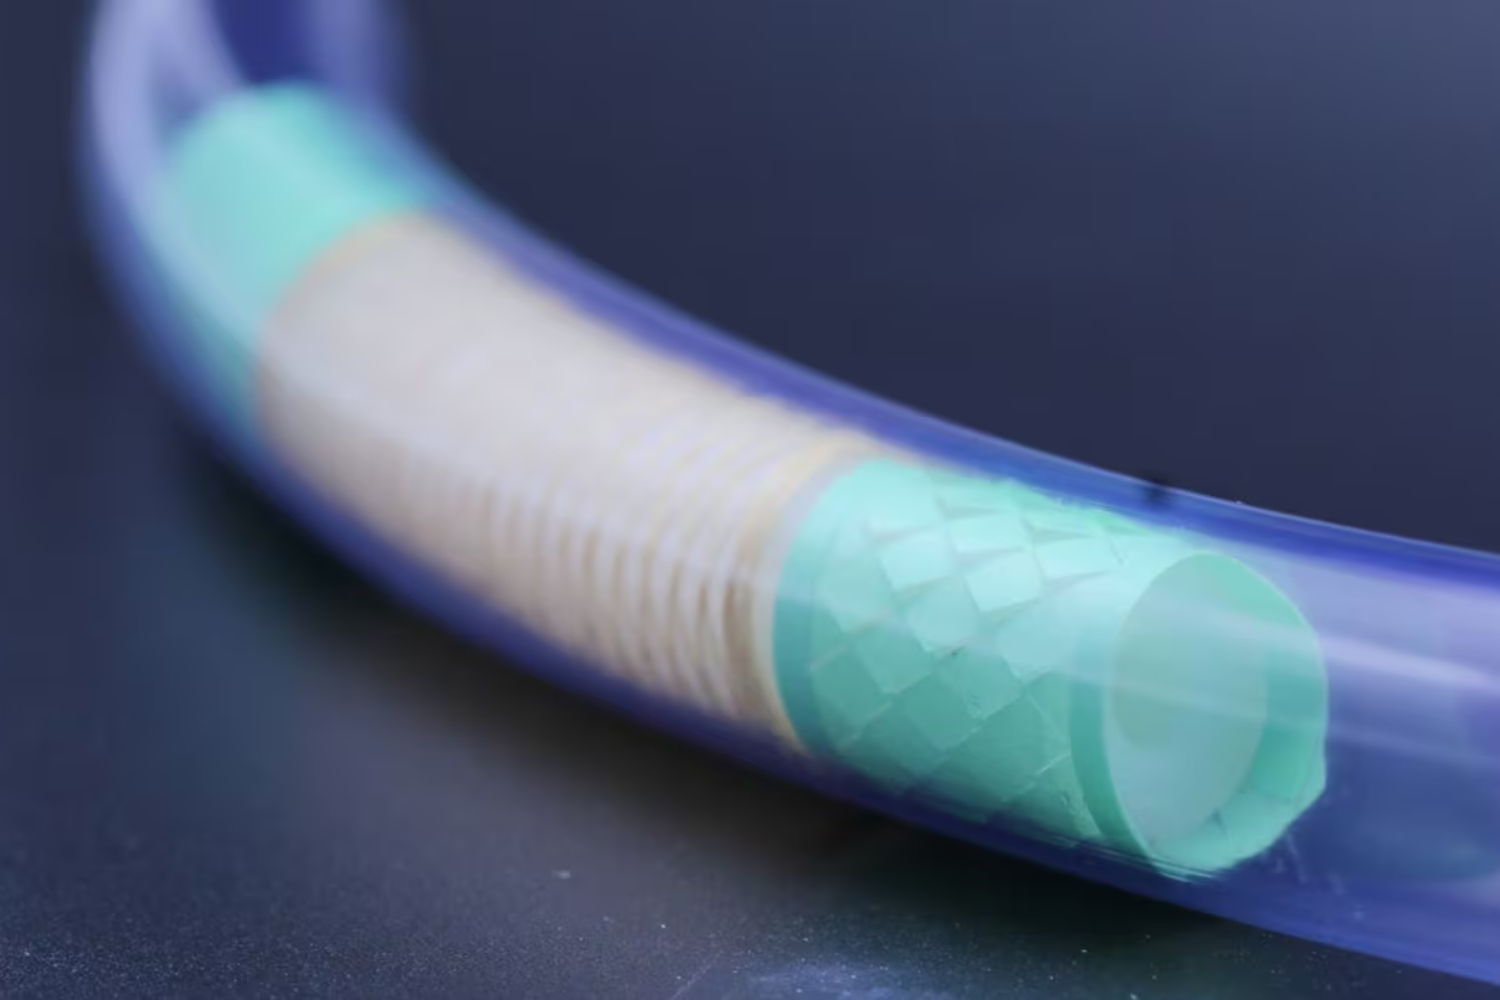
Para melhorar a tração, os pesquisadores recorreram ao kirigami, técnica que combina cortes e dobras para formar estruturas tridimensionais.
Os revestimentos das extremidades permanecem planos até a expansão dos balões. Quando se esticam, pequenas estruturas se projetam e aumentam o contato com a mucosa. A comparação com as escamas das cobras vem dessa capacidade de obter aderência em uma superfície escorregadia.
A intenção é gerar apoio localizado sem depender de uma expansão tão grande dos balões. Assim, o desenho busca reduzir a distensão necessária para movimentar o equipamento.
O que os testes conseguiram demonstrar?
Nos experimentos pré-clínicos, o dispositivo percorreu aproximadamente dois metros de intestino em cerca de 11 minutos. Os pesquisadores também demonstraram visualização em tempo real, coleta de tecido e liberação localizada de líquidos.
A equipe não identificou danos visíveis no tecido nas condições avaliadas. Esse resultado inicial, porém, não equivale a comprovar ausência de riscos em usos mais longos ou em seres humanos.
O sistema inclui câmera, ferramenta para coleta de amostras e um pulverizador pensado para futuras aplicações terapêuticas. Ele permanece conectado por um cabo aos controles externos; o projeto prevê a possibilidade de introdução pela boca ou pelo reto.
Ainda falta um caminho até os pacientes
A UT Southwestern ressalta que novos testes serão necessários antes de iniciar estudos em humanos. Entre as etapas estão avaliar distâncias maiores, segurança, facilidade de operação e desempenho em comparação direta com a enteroscopia de duplo balão.
Os pesquisadores também trabalham para melhorar a locomoção e o desenho do revestimento. A navegação autônoma aparece como objetivo futuro, não como uma capacidade clínica já estabelecida.
Se avançar nessas avaliações, a tecnologia poderá ampliar as ferramentas disponíveis para investigar e tratar alterações no intestino delgado. Por enquanto, o BIOSENTER oferece uma demonstração experimental de como movimentos e superfícies inspirados na natureza podem ajudar a enfrentar um problema de acesso dentro do corpo.