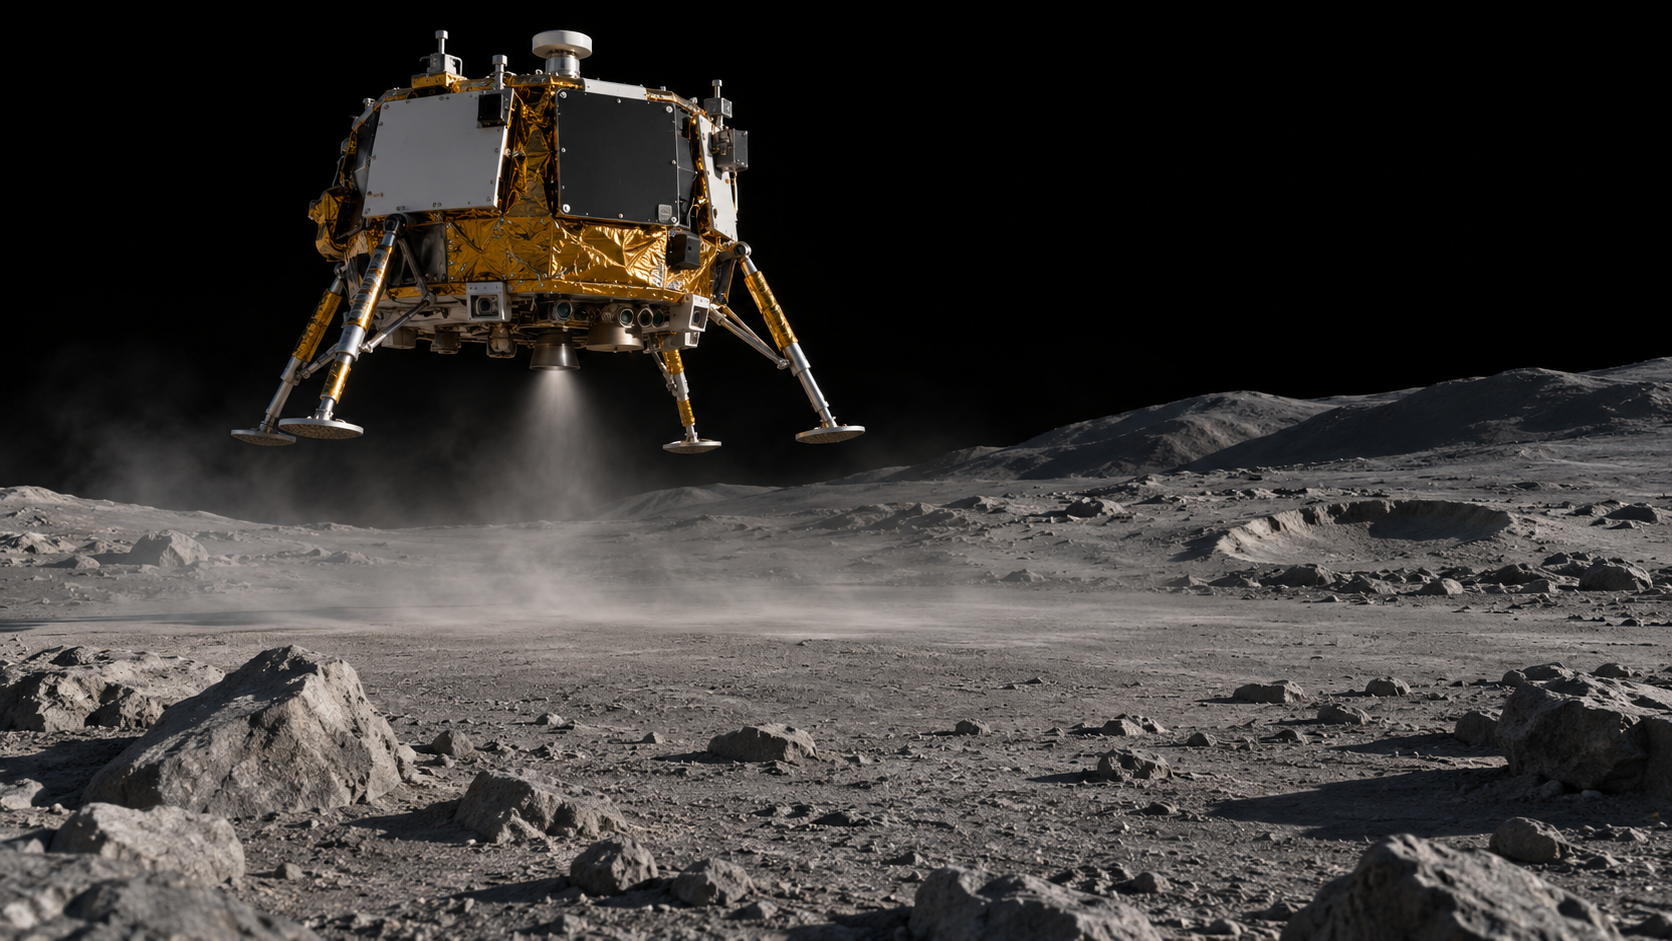
Escolher uma região de pouso a partir de imagens orbitais é apenas parte do desafio de chegar a outro mundo. Durante a aproximação, a nave precisa confirmar sua posição, avaliar o terreno e evitar obstáculos. A NASA avançou nessa direção ao testar um sistema capaz de analisar a superfície e redirecionar o veículo para uma área mais segura. A demonstração aconteceu na Califórnia, com um drone que executou manobras representativas de uma descida lunar.
Um ensaio terrestre com objetivos espaciais
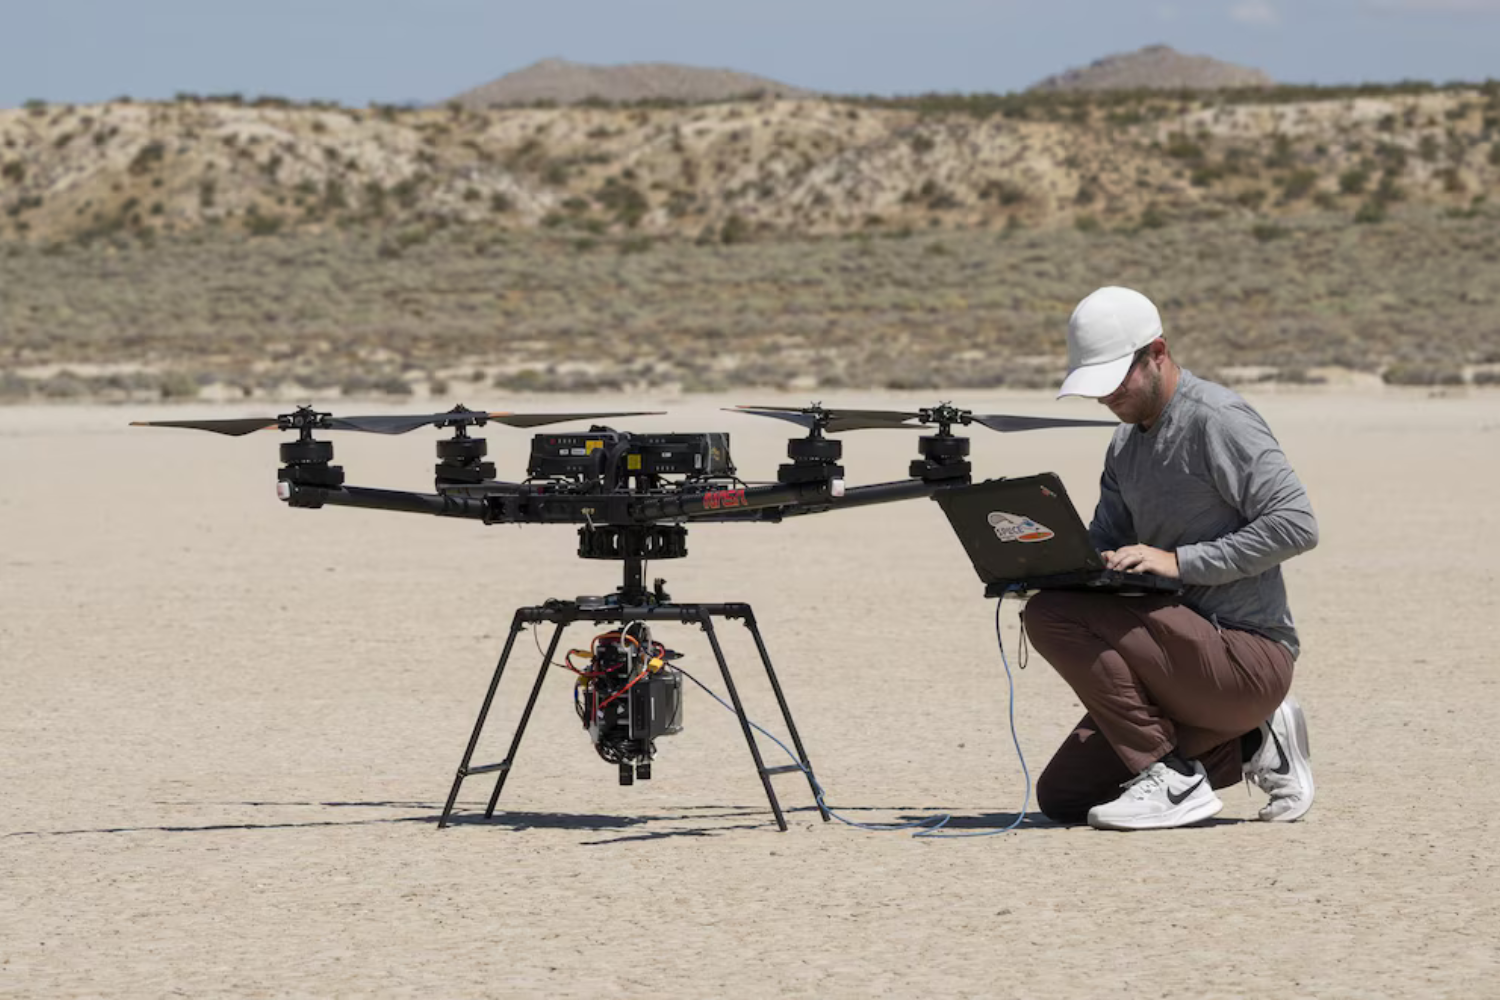
A tecnologia se chama SPLICE, sigla em inglês para Safe and Precise Landing — Integrated Capabilities Evolution. O projeto reúne recursos de orientação, navegação e controle destinados a tornar os pousos mais precisos e seguros.
No teste principal, realizado em 27 de agosto de 2026, um drone Alta-X transportou o equipamento sobre Rogers Dry Lake, próximo ao Centro de Pesquisa de Voo Armstrong, em Edwards. A NASA divulgou os resultados em 4 de novembro.
O sistema utilizou dados de sensores para gerar mapas digitais de elevação de alta resolução e avaliar possíveis áreas de pouso. Quando identifica uma região inadequada, sua lógica de orientação pode desviar o veículo para outro ponto.
Os testes com o drone permitem avaliar a integração entre sensores, processamento e comandos de voo. Isso representa uma etapa de desenvolvimento: um ensaio terrestre não reproduz todas as condições físicas e ambientais de uma missão lunar ou marciana.
Como o sistema transforma o terreno em decisões
O SPLICE combina diferentes tecnologias para responder a três perguntas: onde a nave está, como ela se movimenta e onde pode tocar o solo com segurança.
Uma dessas ferramentas é a navegação relativa ao terreno. Uma câmera registra imagens durante a descida, e o computador compara características da paisagem com mapas armazenados a bordo. Essa comparação permite estimar a posição do veículo.
Outro componente, o lidar Doppler de navegação, envia feixes de laser à superfície. A análise dos sinais refletidos ajuda a calcular a velocidade e a altitude durante a aproximação.
Já o lidar de detecção de perigos produz imagens tridimensionais da área de pouso. Com esse material, o software procura obstáculos, como rochas grandes e inclinações acentuadas, e identifica alternativas mais adequadas.
Segundo a descrição técnica do SPLICE publicada pela NASA, um computador de descida e pouso integra os dados e executa os algoritmos. A orientação também precisa considerar restrições do veículo e do ambiente ao calcular uma trajetória até o ponto escolhido.
Isso torna o processo mais complexo do que simplesmente localizar uma área plana. O sistema precisa relacionar o que observa com o movimento da nave e com os locais que ela ainda consegue alcançar.
Por que reconhecer o terreno amplia as opções de exploração
Locais cientificamente interessantes nem sempre oferecem as condições mais fáceis para uma chegada. Crateras, encostas e campos de rochas podem preservar informações valiosas sobre a história de um planeta, mas também aumentam os riscos.
Antes da navegação relativa ao terreno, missões precisavam privilegiar áreas amplas e mais tolerantes a erros de posição. Ao melhorar a capacidade de localização e de desvio, os pesquisadores ganham margem para considerar destinos mais desafiadores.
Durante as missões Apollo, astronautas observavam a paisagem pelas janelas para reconhecer referências e escolher pontos afastados de obstáculos. A navegação autônoma procura fornecer capacidades de reconhecimento e decisão para missões robóticas e futuras operações tripuladas.
A autonomia, nesse contexto, não significa ausência de planejamento humano. Engenheiros definem mapas, critérios e limites. O sistema embarcado aplica essas informações aos dados que recebe durante a descida, quando precisa escolher entre as opções disponíveis.
O Perseverance já demonstrou o valor dessa abordagem
A navegação baseada na observação do terreno tem um precedente importante em Marte. Em 18 de fevereiro de 2021, o rover Perseverance pousou na cratera Jezero com ajuda da Terrain-Relative Navigation, ou TRN.
Durante a aproximação, uma câmera comparou imagens da superfície com mapas previamente carregados. O sistema estimou a localização da nave e ajudou a selecionar um ponto seguro entre os obstáculos.
Segundo a análise da NASA sobre o impacto dessa tecnologia, a TRN melhorou a estimativa de posição da missão para cerca de 40 metros ou menos. A ferramenta foi decisiva para viabilizar a exploração de uma região considerada arriscada.
O planejamento do pouso do Perseverance também mostra como reconhecimento e controle precisam trabalhar juntos. Após identificar os pontos seguros alcançáveis, o sistema podia comandar uma mudança de até aproximadamente 600 metros no local de chegada.
Esses desvios dependiam da etapa de descida e dos recursos disponíveis. Portanto, reconhecer um perigo só ajuda quando o veículo ainda consegue executar uma alternativa viável.
O que o novo teste verificou
Antes da demonstração de agosto, equipes dos centros Johnson e Armstrong realizaram voos de integração em junho e julho. Essas etapas avaliaram comunicação, tratamento de dados, telemetria e comandos entre o equipamento SPLICE e o drone.
Conforme o relato da NASA sobre a demonstração, o projeto acumula quase uma década de desenvolvimento. Ensaios anteriores incluíram trajetórias de descida em 2019 e demonstrações de sensores de precisão em 2020.
A sequência importa porque cada etapa responde a uma pergunta diferente. Um sensor pode produzir boas medições isoladamente, mas a nave precisa receber esses dados, processá-los e convertê-los em comandos no tempo adequado. Os testes integrados procuram verificar essa cadeia completa.
O anúncio não apresenta uma taxa universal de sucesso para pousos na Lua ou em Marte. Os resultados mostram avanço na maturidade do sistema, enquanto a adaptação a cada missão exigirá avaliações próprias.
O próximo desafio é levar as capacidades às missões
A NASA informa que trabalha com fornecedores comerciais de módulos lunares para incorporar versões e conhecimentos derivados do SPLICE. O desenvolvimento também pode apoiar aplicações de navegação e mobilidade autônoma em superfícies.
A perspectiva é oferecer a futuras missões mais capacidade para reconhecer riscos durante a aproximação e chegar perto dos locais de interesse. Para isso, os algoritmos precisarão operar em conjunto com os sensores, o computador e o sistema de propulsão de cada veículo.
O teste na Califórnia aproxima essa ideia de uma aplicação prática. Seu principal resultado é demonstrar uma parte essencial da autonomia: observar o terreno durante o voo, avaliar as opções e transformar essa avaliação em uma trajetória de pouso mais segura.