As câmeras térmicas parecem ser uma das melhores ferramentas para ajudar um veículo autônomo a enxergar quando a noite chega. O calor do corpo humano pode destacar um pedestre mesmo quando uma câmera convencional tem dificuldades. Mas essa mesma vantagem esconde um problema pouco evidente: o sensor depende justamente das diferenças de temperatura ao redor. E pesquisadores descobriram que alterar essas condições pode mudar completamente aquilo que o veículo acredita estar vendo.
O problema começa muito antes de o pedestre aparecer
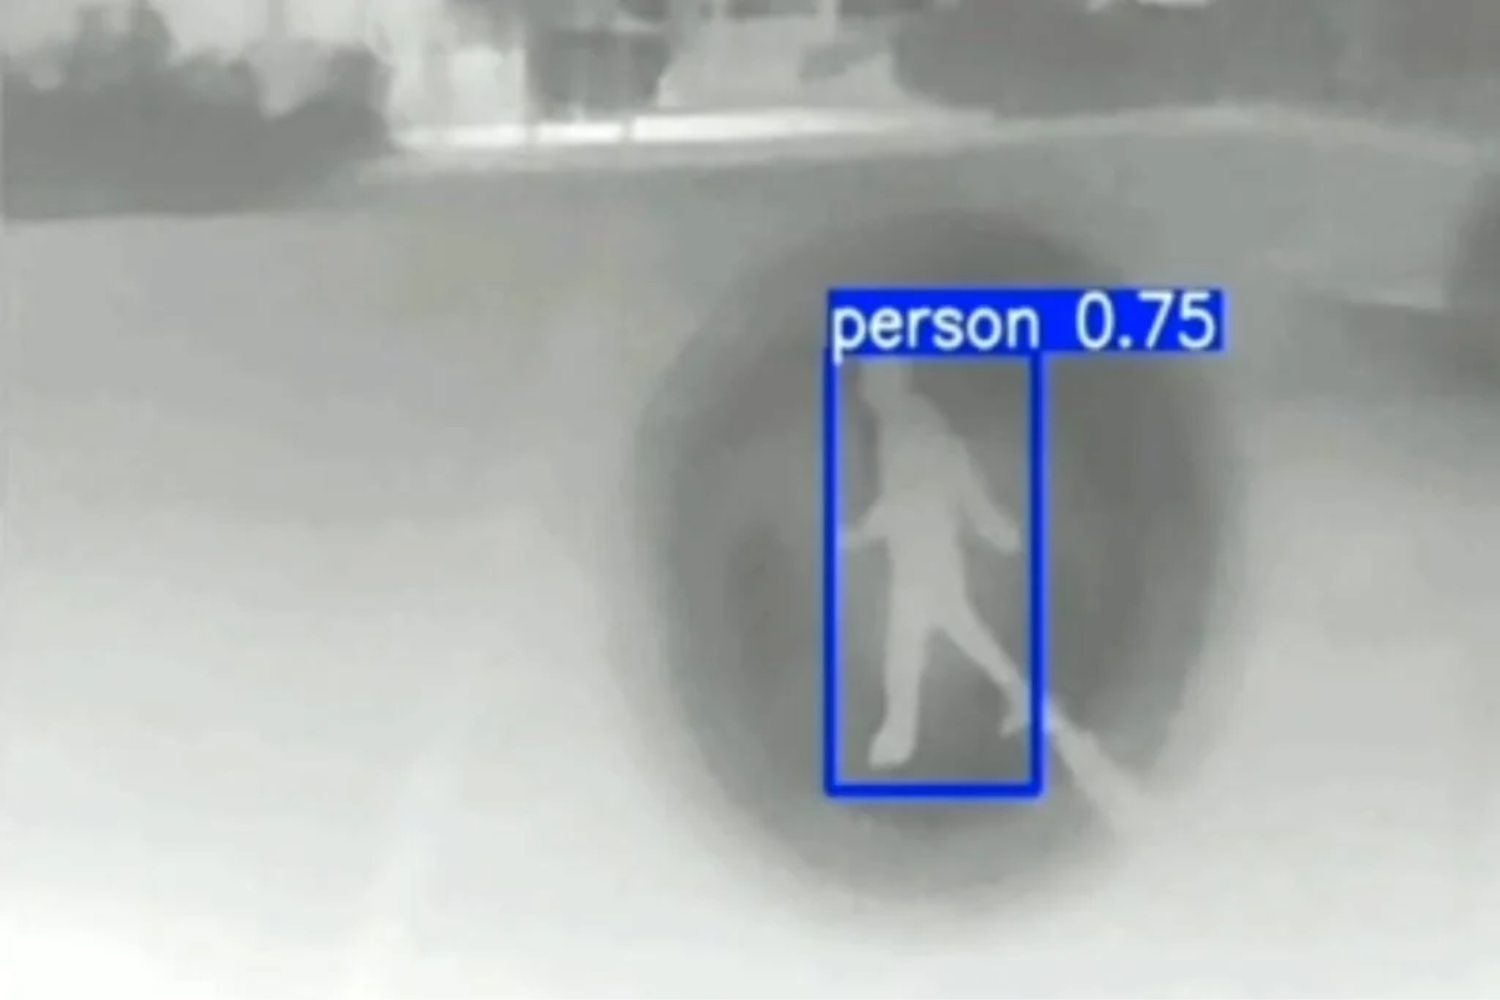
Uma câmera térmica não observa diretamente uma pessoa nem reconhece sua silhueta como um ser humano faria. Primeiro, ela capta a radiação infravermelha emitida pelos objetos da cena e transforma essas diferenças de temperatura em uma imagem que depois será interpretada por algoritmos.
É justamente aí que surge uma vulnerabilidade inesperada.
Pesquisadores da Universidade da Flórida, em colaboração com especialistas da Universidade da Califórnia em Irvine, da Toyota e da Universidade de Eletrocomunicações do Japão, estudaram o que acontece quando uma fonte de calor altera aquilo que o sensor está observando.
O trabalho, apresentado na NDSS 2026, identificou diferentes pontos em que essa interferência pode prejudicar a percepção do sistema.
Uma fonte térmica intensa pode alterar a faixa de temperaturas registrada em toda a imagem e diminuir o contraste. Em determinadas condições, uma pessoa que normalmente se destacaria claramente do ambiente pode se tornar muito mais difícil de detectar.
Mas esse não é o único problema.
Durante a calibração, também podem surgir padrões que o sensor interpreta como objetos reais. Além disso, determinados reflexos e artefatos ópticos podem produzir imagens fantasma que continuam aparecendo durante vários minutos mesmo depois que a fonte de calor responsável desaparece.
Ou seja, o sensor não precisa simplesmente parar de funcionar para se tornar perigoso. Ele pode continuar produzindo uma imagem aparentemente normal, mas com informações que já não representam corretamente o que está acontecendo à frente do veículo.
Não é preciso invadir o computador para enganar o sistema
Uma das descobertas mais interessantes do estudo é que esse tipo de falha não exige um ataque cibernético tradicional.
Não é necessário acessar o software do carro, roubar uma senha ou modificar o algoritmo responsável pela condução. O problema pode surgir simplesmente alterando fisicamente o ambiente que o sensor está observando.
Uma superfície muito quente, uma fonte de calor próxima, máquinas industriais ou determinados reflexos podem modificar a informação recebida pela câmera. Em um cenário deliberado, essa característica também poderia ser explorada para tentar confundir o sistema.
Os pesquisadores avaliaram três câmeras térmicas, três detectores de objetos e dois sistemas que combinavam imagens visíveis e térmicas.
Os resultados mostram o tamanho potencial do problema. Nos testes, a precisão média para detectar pedestres caiu em até 50%. Mesmo os sistemas que combinavam câmeras convencionais e sensores térmicos registraram quedas de até 45%.
Em alguns cenários experimentais, com veículos circulando a velocidades de até 40 km/h, o pedestre deixou de ser reconhecido em 100% dos casos avaliados. As fontes térmicas também conseguiram gerar obstáculos falsos com uma taxa máxima de 91%.
Esses números correspondem a condições específicas dos experimentos e não significam que qualquer carro autônomo apresentará o mesmo comportamento em uma rua real. O resultado mais importante é outro: adicionar sensores diferentes não garante, por si só, que o sistema saberá qual percepção está correta.
O futuro dos carros autônomos também depende de saber quando desconfiar
A solução não precisa ser abandonar as câmeras térmicas. Elas continuam oferecendo informações valiosas, especialmente em ambientes com pouca iluminação.
O verdadeiro desafio é fazer com que o veículo reconheça quando essa informação deixou de ser confiável.
Os pesquisadores desenvolveram métodos capazes de identificar e eliminar determinados artefatos térmicos em tempo real. Mas uma estratégia mais ampla pode envolver a comparação constante entre sensores baseados em princípios físicos diferentes.
Por exemplo, se uma câmera térmica detectar um obstáculo enquanto radar e lidar não encontrarem nada compatível, o sistema poderia diminuir a confiança naquela informação em vez de assumir automaticamente que os outros sensores estão errados.
A situação se torna ainda mais delicada quando uma imagem fantasma permanece depois que sua causa desapareceu. Sem considerar a evolução dos sinais ao longo do tempo, um veículo poderia continuar reagindo a algo que já não existe.
Essa talvez seja a principal lição do estudo: a segurança dos sistemas autônomos não depende apenas de obter mais informações. Também depende de reconhecer quando essas informações entram em conflito.
Um carro realmente autônomo terá que aprender não apenas a identificar pedestres, veículos e obstáculos, mas também a perceber quando seus próprios sensores podem estar enganando o sistema.