Câmeras sofisticadas e sensores a laser parecem escolhas óbvias para ensinar um drone a evitar obstáculos. Mas pesquisadores da Universidade de Tecnologia de Delft, nos Países Baixos, seguiram uma direção completamente diferente: observaram como ratos se movimentam em lugares escuros. O resultado é um pequeno drone equipado com “bigodes” artificiais capazes de sentir paredes, contornar objetos e até explorar ambientes sem depender da visão.
A solução estava no rosto dos roedores
Ratos e camundongos conseguem circular rapidamente por túneis, buracos e outros espaços escuros graças, em parte, às vibrissas. Esses pelos especializados funcionam como sensores táteis extremamente sensíveis, detectando pequenos contatos, vibrações e mudanças de pressão.
A equipe de Delft decidiu reproduzir essa estratégia em uma máquina voadora.
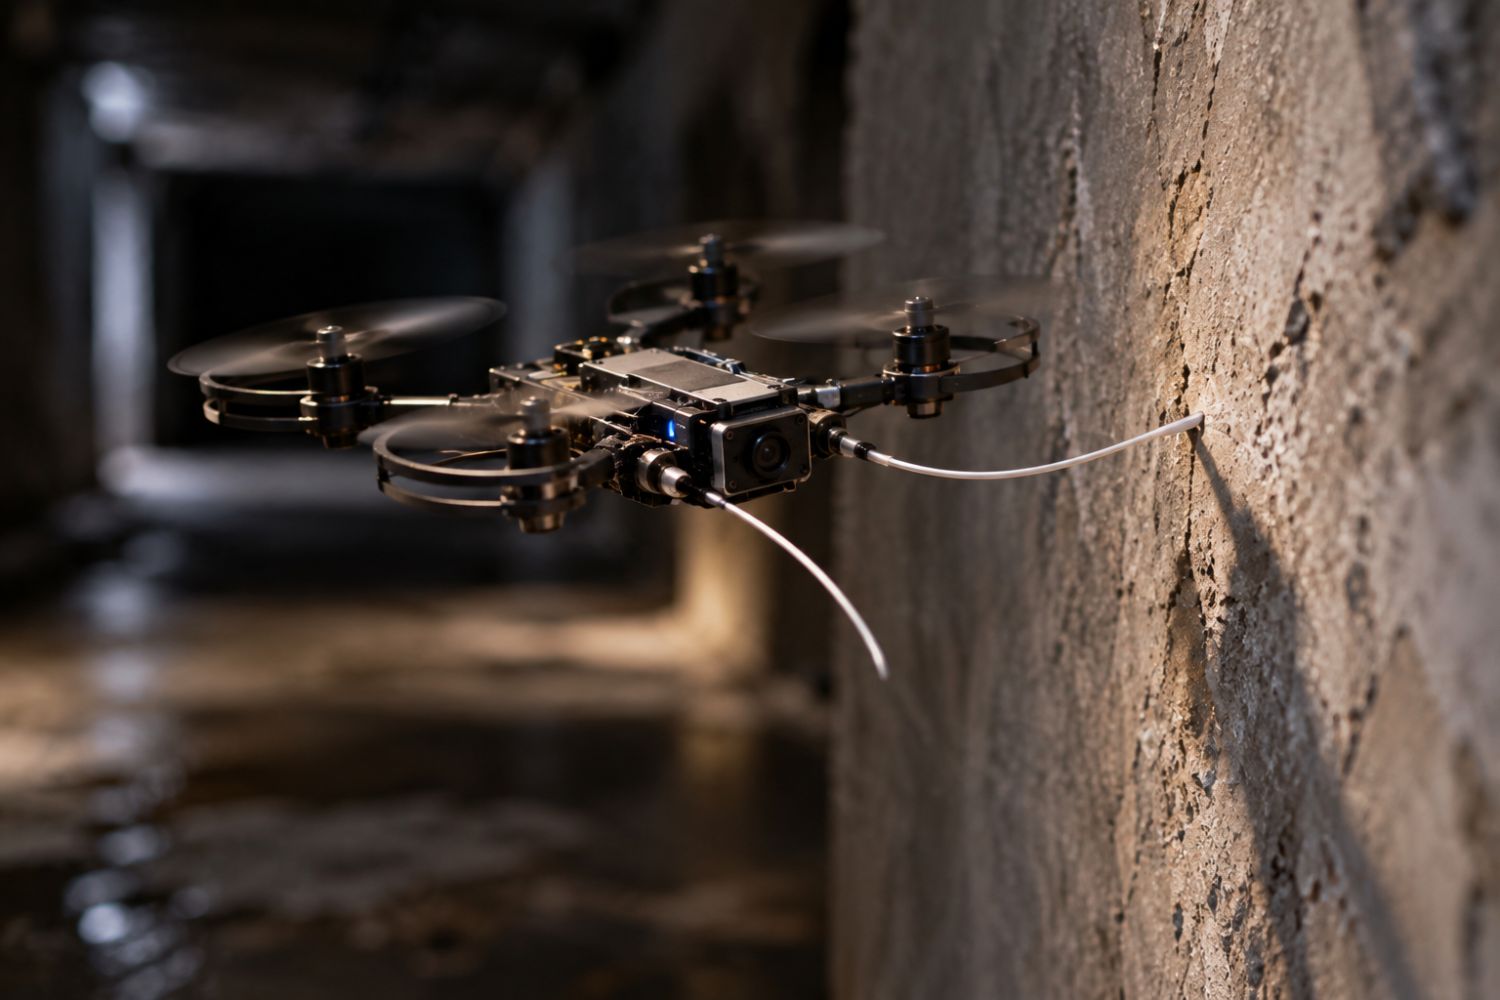
O sistema desenvolvido utiliza dois bigodes artificiais flexíveis instalados na parte frontal de um microdrone. Ao tocar uma parede ou outro obstáculo, eles se deformam levemente e fornecem informações sobre o ambiente.
O estudo, publicado na revista científica Nature Communications, descreve um aparato tátil de apenas 3,2 gramas. O drone experimental completo utilizado pelos pesquisadores pesa menos de 50 gramas.
A ideia parece simples, mas resolve uma limitação importante da robótica aérea.
Drones extremamente pequenos não conseguem transportar facilmente equipamentos pesados, como sistemas LiDAR sofisticados, nem computadores de alta potência. Ao mesmo tempo, câmeras perdem grande parte da utilidade justamente nos ambientes onde essas máquinas poderiam ser mais necessárias.
Fumaça, poeira, escuridão ou superfícies transparentes podem praticamente deixar um pequeno drone “cego”.
Os bigodes oferecem uma saída inesperada: em vez de enxergar o obstáculo, o drone simplesmente o sente.
Três pequenos sensores fazem o trabalho
Na base de cada bigode existem três sensores de pressão em miniatura. Quando a haste flexível encosta em alguma superfície, sua movimentação provoca pequenas alterações de pressão.
Essas mudanças são medidas e processadas para determinar onde ocorreu o contato e qual é a distância até o obstáculo.
O desafio não era apenas detectar uma parede.
Um drone produz uma quantidade considerável de turbulência com suas próprias hélices. Esse fluxo de ar interfere nos sensores e poderia facilmente ser confundido com informações provenientes do contato com objetos.
Os pesquisadores, então, desenvolveram um sistema capaz de filtrar esse “ruído” criado pela própria aeronave.
E fizeram isso utilizando pouquíssimos recursos computacionais.
Todo o processamento funciona a bordo de um microcontrolador com apenas 192 KB de memória RAM, enquanto os algoritmos desenvolvidos pela equipe utilizam cerca de 34 KB. Mesmo assim, o sistema consegue estimar profundidades com precisão de escala milimétrica.
O drone conseguiu voar sem enxergar nada
Os testes mostraram até onde essa ideia aparentemente simples pode chegar.
Em ambientes completamente escuros, o pequeno drone conseguiu acompanhar o contorno de superfícies, evitar obstáculos e explorar espaços fechados utilizando essencialmente informações obtidas pelo toque.
Ele também conseguiu construir representações do ambiente enquanto avançava, combinando o contato dos bigodes com seus próprios movimentos.
É uma abordagem diferente daquela usada pela maioria dos robôs.
Normalmente, máquinas autônomas tentam evitar qualquer contato físico com obstáculos. Nesse caso, tocar o ambiente faz parte deliberadamente da navegação.
Os bigodes são finos e flexíveis justamente para que esse contato exerça pouca força sobre o drone e sobre aquilo que está sendo analisado. A configuração escolhida pelos pesquisadores posiciona os sensores em um ângulo de 45 graus, ajudando a manter estabilidade durante o voo e o contato com superfícies.
A tecnologia pode entrar onde humanos não conseguem
A aplicação mais evidente está em operações de busca e resgate.
Imagine um edifício parcialmente destruído depois de um terremoto. Corredores podem estar cobertos por poeira, ambientes completamente escuros e passagens estreitas demais para drones convencionais.
Um enxame de pequenos aparelhos poderia entrar nesses locais e procurar caminhos, mapear estruturas ou auxiliar equipes de resgate sem depender exclusivamente de câmeras.
O mesmo vale para incêndios. Fumaça intensa pode tornar sensores ópticos pouco confiáveis justamente quando informações sobre o interior de uma construção são mais importantes.
Existem também aplicações industriais.
Microdrones equipados com sensores táteis poderiam explorar tubulações, sistemas de ventilação, minas, túneis subterrâneos e outras estruturas apertadas em busca de danos ou irregularidades.
E os pesquisadores enxergam possibilidades ainda mais distantes.
Até Marte pode entrar nessa história
Ambientes extraterrestres apresentam muitos dos mesmos problemas encontrados em túneis terrestres: pouca iluminação, ausência de GPS e terrenos desconhecidos.
Pequenos drones capazes de navegar pelo toque poderiam, no futuro, explorar crateras lunares permanentemente sombreadas ou tubos de lava em Marte, onde depender apenas da visão seria uma limitação importante.
Ainda há bastante desenvolvimento pela frente antes de vermos máquinas desse tipo participando rotineiramente de missões de resgate ou exploração espacial.
Mas o experimento mostra algo curioso sobre o futuro da robótica.
Criar máquinas mais autônomas nem sempre significa adicionar câmeras melhores, computadores maiores ou sensores cada vez mais sofisticados.
Às vezes, basta observar uma solução que a natureza vem aperfeiçoando há milhões de anos.
Nesse caso, dois pequenos bigodes podem permitir que uma máquina voadora faça algo que parecia contraditório: encontrar o caminho sem precisar enxergá-lo.
[Fonte: Interesting engineering]