Quando pensamos em robôs, imaginamos máquinas construídas com motores, engrenagens, circuitos eletrônicos e estruturas metálicas. Mas e se alguns desses componentes fossem substituídos por tecidos vivos? Essa possibilidade, que parece pertencer à ficção científica, acaba de ganhar uma demonstração experimental. Pesquisadores suíços desenvolveram dispositivos capazes de realizar movimentos surpreendentes utilizando um mecanismo inspirado diretamente no corpo dos animais. A descoberta pode abrir uma nova etapa na robótica.
Pesquisadores conseguiram criar robôs que utilizam músculos vivos para se movimentar
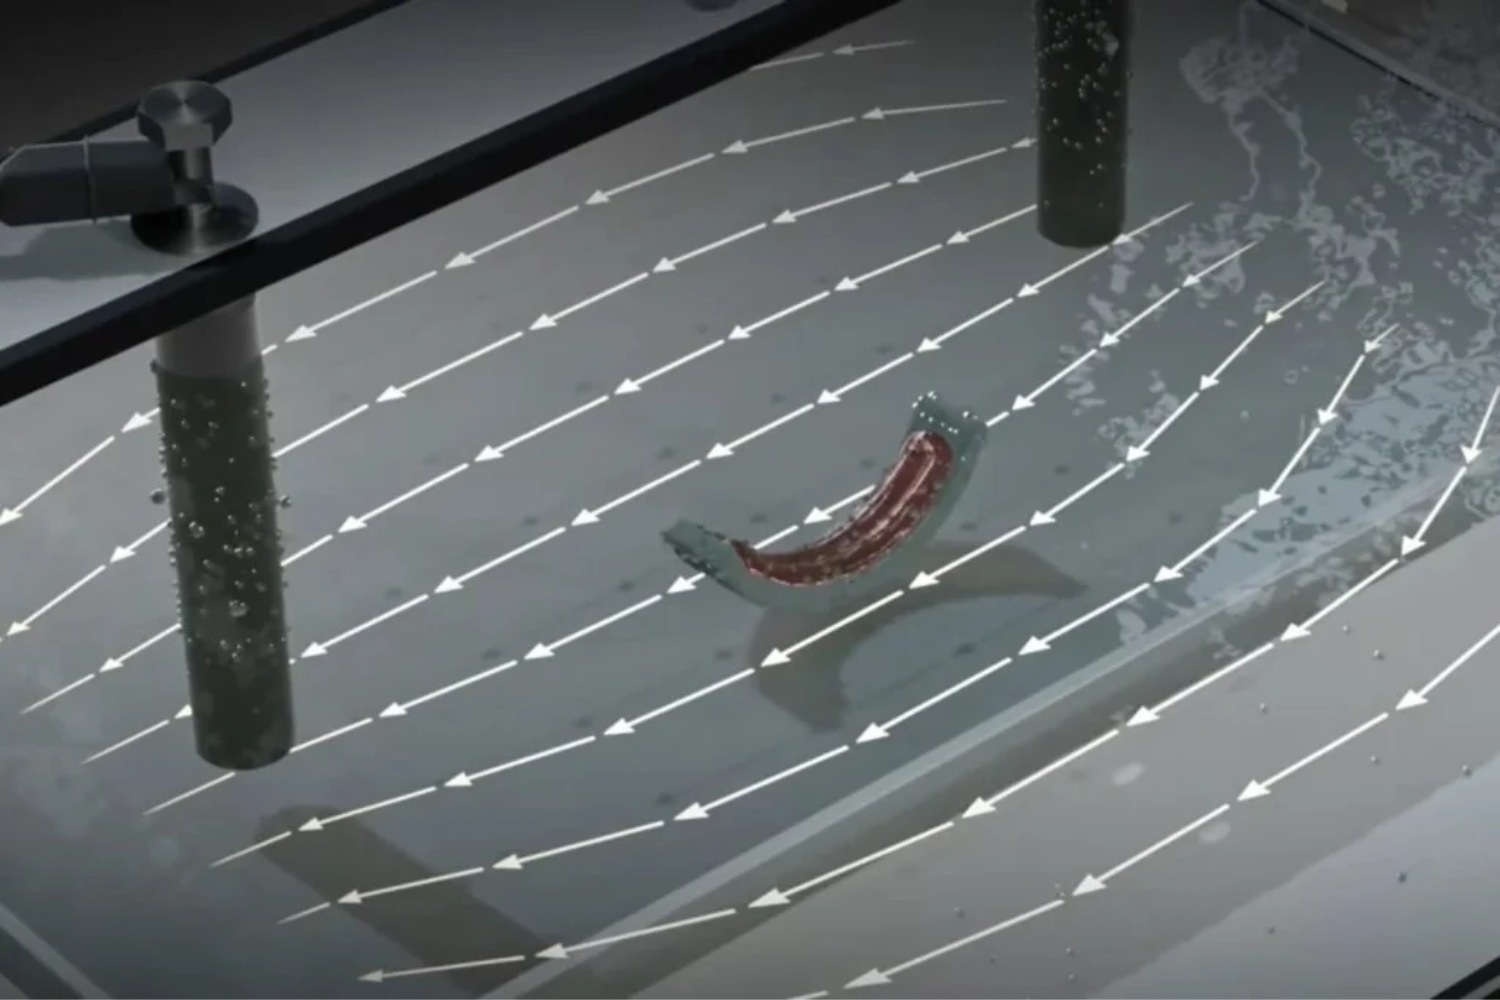
Uma equipe da Escola Politécnica Federal de Zurique (ETH Zurique), na Suíça, desenvolveu pequenos robôs que combinam estruturas artificiais flexíveis com tecido muscular cultivado em laboratório.
Diferentemente dos sistemas robóticos convencionais, esses dispositivos não dependem de motores rígidos para produzir seus movimentos.
A força necessária vem das contrações de células musculares vivas.
A pesquisa, publicada na revista científica Nature Communications, foi realizada no Laboratório de Robótica Flexível da instituição, dirigido por Robert Katzschmann.
O trabalho foi liderado por Aiste Balciunaite e Mike Y. Michelis, que utilizaram células musculares de camundongos cultivadas em condições controladas.
Essas células foram incorporadas a estruturas de hidrogel, um material rico em água que apresenta propriedades flexíveis e pode se deformar com facilidade.
Os suportes foram desenvolvidos com auxílio de simulações computacionais e técnicas avançadas de impressão tridimensional.
Sua superfície possui pequenas ranhuras que ajudam a orientar o crescimento das fibras musculares.
Essa organização permite transmitir melhor a força produzida pelas células para a estrutura artificial.
Quando recebem estímulos elétricos, os músculos se contraem e provocam movimentos no dispositivo.
O resultado é uma máquina que utiliza tecido biológico como mecanismo de movimentação.
Os novos músculos artificiais conseguiram movimentos até 11 vezes maiores
Um dos principais desafios da robótica bio-híbrida é aproveitar de maneira eficiente a força produzida por células musculares.
Embora esses tecidos consigam gerar contrações, parte da energia costuma ser desperdiçada quando estão conectados a materiais artificiais.
Para enfrentar esse problema, os pesquisadores desenvolveram conjuntamente os músculos e as estruturas que os sustentam.
A estratégia permitiu melhorar a transmissão da força e ampliar significativamente os movimentos.
Os novos bioatuadores, com aproximadamente 1,5 centímetro de comprimento, alcançaram uma amplitude de movimento até 11 vezes maior que a de dispositivos anteriores com quantidades semelhantes de tecido muscular.
Nos testes, alguns protótipos conseguiram se deslocar a velocidades de até 6,2 milímetros por segundo.
Outros foram capazes de saltar aproximadamente cinco milímetros utilizando uma única contração muscular.
Embora pareça uma distância pequena, ela corresponde a cerca de um terço do comprimento desses dispositivos.
Os resultados demonstram que a combinação entre materiais flexíveis e tecidos vivos pode produzir movimentos mais eficientes em sistemas robóticos microscópicos e de pequeno porte.
Robôs conseguiram nadar, caminhar e até segurar pequenos objetos
Os pesquisadores desenvolveram diferentes protótipos para demonstrar as possibilidades da tecnologia.
Alguns dispositivos foram projetados para se deslocar na água, utilizando movimentos que lembram os de pequenos organismos aquáticos.
Outros conseguiram caminhar sobre superfícies, realizar flexões e agarrar objetos de dimensões reduzidas.
A principal inovação não está apenas na variedade de movimentos.
O aspecto mais importante é que as contrações musculares substituem parte dos mecanismos mecânicos utilizados normalmente na robótica.
Isso pode abrir possibilidades para o desenvolvimento de máquinas mais flexíveis, especialmente em ambientes onde estruturas rígidas apresentam limitações.
A chamada robótica bio-híbrida busca justamente combinar as vantagens dos materiais artificiais com propriedades encontradas nos organismos vivos.
Entretanto, esses dispositivos ainda estão muito distantes de substituir os robôs tradicionais.
O maior desafio será manter os músculos vivos fora do laboratório
Apesar dos resultados, a tecnologia continua em estágio experimental.
As células musculares precisam receber oxigênio e nutrientes para permanecer vivas e continuar produzindo movimentos.
Também necessitam de condições ambientais adequadas e mecanismos para eliminar resíduos metabólicos.
Atualmente, os protótipos dependem de soluções nutritivas e de condições controladas, o que limita sua autonomia.
Um dos próximos objetivos será desenvolver sistemas capazes de alimentar continuamente os tecidos musculares.
Os pesquisadores também precisam descobrir como ampliar o tamanho dessas estruturas sem comprometer sua eficiência.
Quanto maiores forem os tecidos, mais difícil poderá ser garantir que todas as células recebam os recursos necessários.
A descoberta não significa que teremos robôs com músculos vivos circulando pelas ruas em breve.
Seu principal avanço é demonstrar que estruturas biológicas podem funcionar como componentes ativos de máquinas artificiais.
Se os desafios forem superados, os robôs do futuro poderão combinar engenharia e biologia de maneiras que hoje parecem impossíveis.
Em vez de depender exclusivamente de motores e engrenagens, algumas máquinas poderão se movimentar utilizando os mesmos mecanismos que permitem aos animais nadar, caminhar e saltar.